GRADUATE SCHOOL
혁신대학원
인공지능전환(AX)과 AI로봇공학을 이끌 차세대 인재를 키웁니다
교과목 개요 (전기컴퓨터공학과 AI로봇공학전공)
교과목 구성 및 이수체계
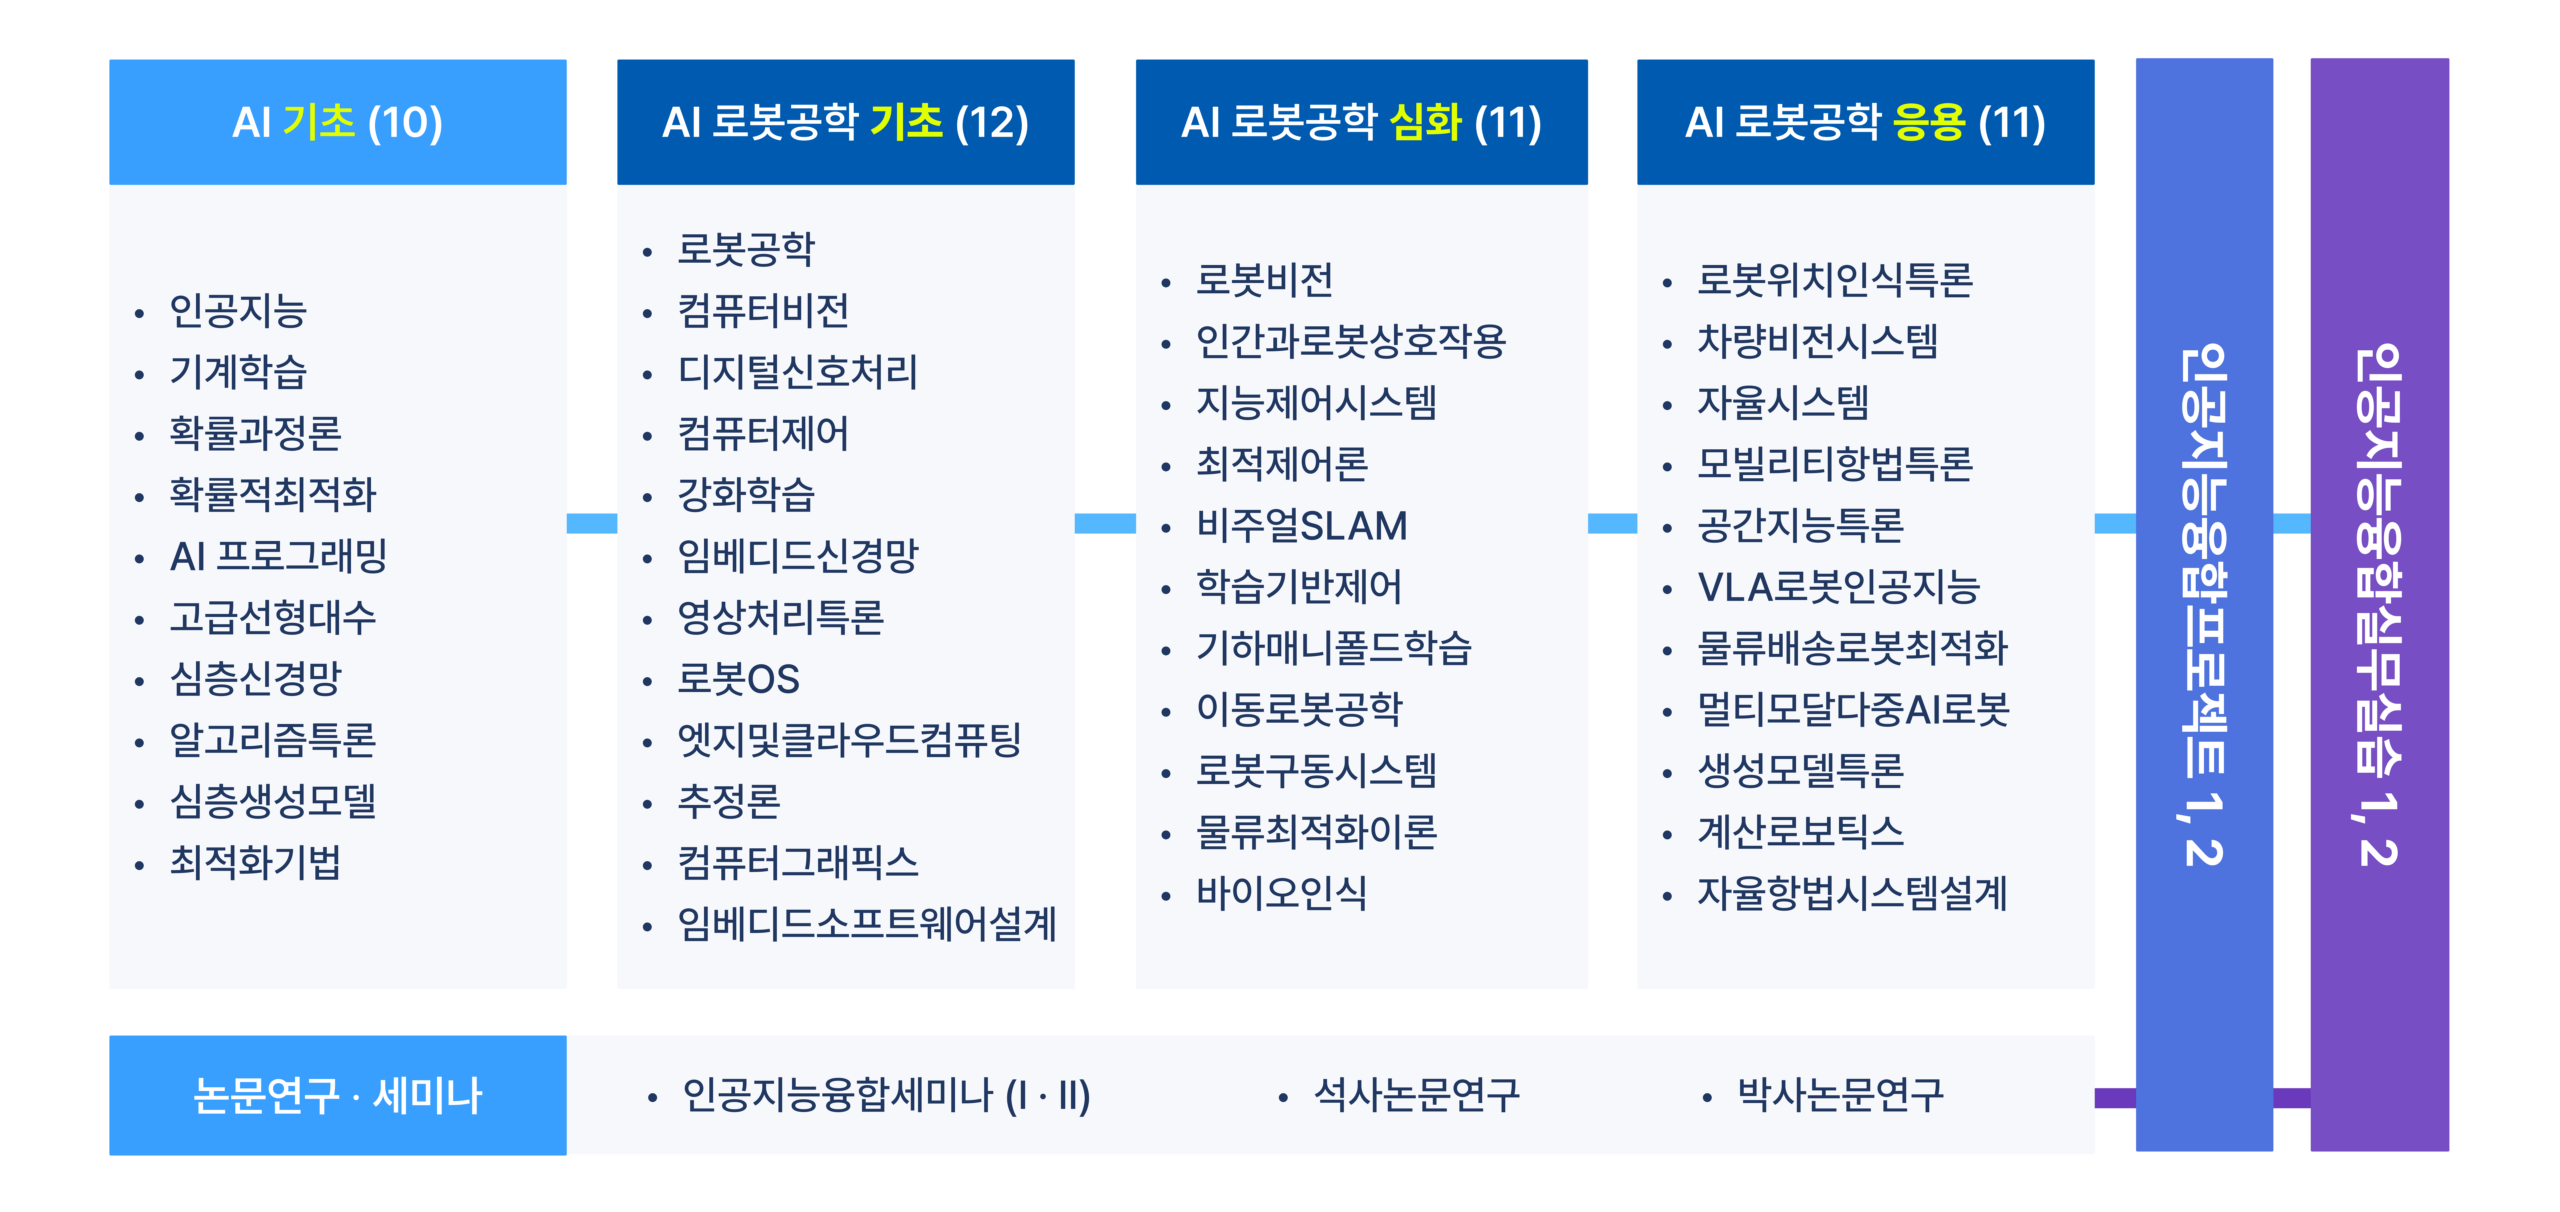
교과목 소개
1핵심 기초 과목11과목
| 순번 | 교과목 | 주요 학습 주제 |
| 1 | 인공지능 | AI 전 분야에 대한 이해를 바탕으로 심화·특화 수업에 대한 배경 지식 학습 |
| 2 | 기계학습 | AI 기술을 이해, 분석, 적용하기 위해 필수적인 기계학습의 기본 개념 정립 |
| 3 | 확률과정론 | 확률 기본 이론과 다양한 랜덤프로세스 모델 및 응용 사례 소개 |
| 4 | 확률적최적화 | 불확실성 하 의사결정 문제 해결을 위한 확률모형 및 최적화 이론 학습 |
| 5 | AI프로그래밍 | 인공지능 모델 구현을 위한 프로그래밍 기초 및 플랫폼 활용 역량 배양 |
| 6 | 고급 선형대수 | 벡터 기반 데이터 처리를 위한 선형대수 기본 이론 및 알고리즘 이해 |
| 7 | 심층신경망 | 딥러닝에 대한 이론적 지식 이해와 딥러닝 프로그래밍 능력 함양 |
| 8 | 알고리즘특론 | AI 분야의 이해와 응용의 기반이 되는 알고리즘 분석 방법 습득 |
| 9 | 심층생성모델 | 심층생성모델의 원리 이해 및 생성형 인공지능 응용 역량 배양 |
| 10 | 최적화기법 | 인공지능 학습 및 시스템 설계를 위한 최적화 이론과 알고리즘 학습 |
| 11 | 컴퓨터그래픽스 | 로봇 구동의 디지털트윈 구현에 필요한 3차원 모델링과 렌더링 기법 학습 |
2AI로봇공학 기초과목11과목
| 순번 | 교과목 | 주요 학습 주제 |
| 1 | 로봇공학 | AI로봇 시스템 이해를 위한 로봇의 구조, 운동학, 동역학 및 제어 기초 학습 |
| 2 | 컴퓨터비전 | AI로봇 인지를 위한 영상 기반 특징 추출, 3차원 이해, 객체 인식 |
| 3 | 디지털신호처리 | 센서 데이터 해석과 신호 인지를 위한 디지털 신호처리 이론 및 필터링 기법 |
| 4 | 컴퓨터제어 | 디지털 제어기 이해/설계/구현 방법, 샘플링 기반 제어 시스템의 동작 원리 학습 |
| 5 | 강화학습 | 환경과의 상호작용을 통한 정책 학습 원리 이해 및 로봇 의사결정 및 제어 |
| 6 | 임베디드신경망 | 자원 제약 환경에서 동작 가능한 경량 신경망 모델 설계, 임베디드 최적화 학습 |
| 7 | 영상처리특론 | 영상의 표현/향상/분할/복원/특징추출 등 로봇비전 영상처리 핵심 기법 학습 |
| 8 | 로봇OS | 로봇 소프트웨어 프레임워크의 구조 이해와 센서·제어·알고리즘 모듈 통합 실습 |
| 9 | 엣지클라우드컴퓨팅 | 로봇 실시간 처리와 확장성 확보를 위한 엣지·클라우드 협업 컴퓨팅 구조 학습 |
| 10 | 추정론 | 불확실성 하에서 상태 추정, 센서 융합, 확률 기반 추론 이론과 응용 방법 학습 |
| 11 | 임베디드소프트웨어설계 | 임베디드 시스템 설계의 주요 영역에 대한 개요 제공 및 임베디드 시스템 하드웨어, 플랫폼에 대한 애플리케이션 매핑 |
3AI로봇공학 심화과목11과목
| 순번 | 교과목 | 주요 학습 주제 |
| 1 | 로봇비전 | 로봇인지를 위한 영상 이해, 3차원 장면 해석, 객체 추적 및 시각 기반 판단 기법 |
| 2 | 인간과로봇상호작용 | 인간-로봇 협업 환경에서의 인터페이스 설계, 안전한 상호작용 기법 학습 |
| 3 | 지능제어시스템 | 불확실성과 비선형성 시스템에 대한 적응제어, 학습기반 최적 제어 기법 학습 |
| 4 | 최적제어론 | 로봇 동적시스템의 최적화 기반 제어 이론과 궤적 생성·예측제어 기법 학습 |
| 5 | 비주얼SLAM | 카메라 기반 위치인식 및 지도작성, 특징 추출, 데이터 연관, 루프클로징 기법 |
| 6 | 학습기반제어 | 데이터 기반 모델링과 강화학습·모방학습을 활용한 지능형 제어 및 적응형 제어 |
| 7 | 기하매니폴드학습 | 비유클리드 공간에서의 데이터 표현, 매니폴드 최적화 및 로봇 응용 기법 학습 |
| 8 | 이동로봇공학 | 자율주행 이동로봇의 위치인식, 지도작성, 경로계획 및 주행제어 기법 학습 |
| 9 | 로봇구동시스템 | 로봇 구동을 위한 액추에이터, 모터 드라이브, 전력변환, 구동 제어 시스템 원리 |
| 10 | 물류최적화이론 | 물류 로봇 시스템의 작업 할당, 경로 최적화, 스케줄링 및 운영 효율화 이론 학습 |
| 11 | 바이오인식 | 지문인식, 홍채인식, 정맥인식 등 HRI를 위한 휴먼 인식 기법 학습 |
4AI로봇공학 응용과목11과목
| 순번 | 교과목 | 주요 학습 주제 |
| 1 | 로봇위치인식특론 | 로봇 정밀 위치인식을 위한 센서융합, 지도기반 추정, 측위 알고리즘 응용 기법 |
| 2 | 차량비전시스템 | 자율주행을 위한 객체검출, 차선인식, 주행환경 이해 및 비전 기반 판단 기법 |
| 3 | 자율시스템 | 인지·판단·계획·제어를 수행하는 지능형 자율시스템의 통합 원리와 응용 방법 |
| 4 | 모빌리티항법특론 | GNSS, IMU, LiDAR, 비전센서 등을 활용한 모빌리티 항법, 위치보정 및 강건 항법 |
| 5 | 공간지능특론 | 공간정보의 표현, 장면이해, 의미기반 지도화, 공간추론 및 환경 적응형 모델 |
| 6 | VLA로봇인공지능 | 비전·언어·행동 정보를 통합하는 멀티모달 로봇 지능 모델과 응용 기법 |
| 7 | 물류배송로봇최적화 | 물류·배송 로봇 시스템의 경로계획, 작업 할당, 군집 운용, 운영 최적화 기법 |
| 8 | 멀티모달 다중 AI로봇 | 다중 로봇 환경에서 멀티모달 정보를 통합 활용하는 협업 지능, 집단 의사결정 |
| 9 | 생성모델특론 | 생성형 인공지능 모델의 원리와 로봇 환경 모델링, 행동 생성 및 학습 보조 기법 |
| 10 | 계산로보틱스 | 인지·추정·계획·제어 수치최적화, 확률추론 및 계산 기반 로봇 알고리즘 |
| 11 | 자율항법시스템설계 | 최신 자율주행 및 항법시스템에 대한 소개와 설계기법 |
5AI로봇공학 실습·연구과목4과목
| 순번 | 교과목 | 주요 학습 주제 |
| 1 | 인공지능융합프로젝트 | AI로봇 융합 문제를 대상으로 기획, 데이터 분석, 모델 설계, 시스템 구현, 성능 평가의 전 과정을 팀 단위로 수행 |
| 2 | 인공지능융합실무실습 | 산업체·연구기관 연계 실습을 통해 실제 AI로봇 시스템 개발, 운용, 검증 및 현장 문제해결 방법 학습 / 산업체 장기 인턴쉽으로 대체 가능 |
| 3 | 인공지능융합세미나 | 최신 AI로봇 연구 동향, 핵심 기술, 산업 적용 사례 분석과 발표·토론을 통한 연구 기획 역량 강화 |
| 4 | 석사·박사논문연구 | 독창적 연구문제 설정, 이론 정립, 실험 설계, 결과 분석, 논문 작성 등 학위논문 수행 전 과정 학습 |
- 제조, 물류, 로봇 산업 분야에서 필요한 AI 융합기술을 담당 교수의 책임하에 팀 단위로 개발
- 교육위원회에서 공동연구기업 및 협력기업으로부터 수요 기술을 발굴하고 관련 기술 보유 교수에게 전달
- 해당 교수는 인공지능융합프로젝트 과목을 설강하고 수요 기술을 개발할 팀원들을 선정
- 전공필수로 지정하여 석사/박사/통합과정은 3차 이후에 인공지능융합프로젝트 1, 2 또는 인공지능융합실무실습 중 2과목을 필수 수강
- 석사과정에서 필수 과목을 수강하고 박사과정으로 진학하는 경우에는 미수강은 2과목을 수강
- 인공지능융합프로젝트 1은 인공지능융합프로젝트 2의 선수과목이며 인공지능융합실무실습 1은 인공지능융합실무실습 2의 선수과목임